
- 厂家供应
- 大量现货
- 可开发票
服务热线:
15102122322
服务热线:
15102122322
产品分类
Products 更新时间:2026-10-23
 浏览次数:6
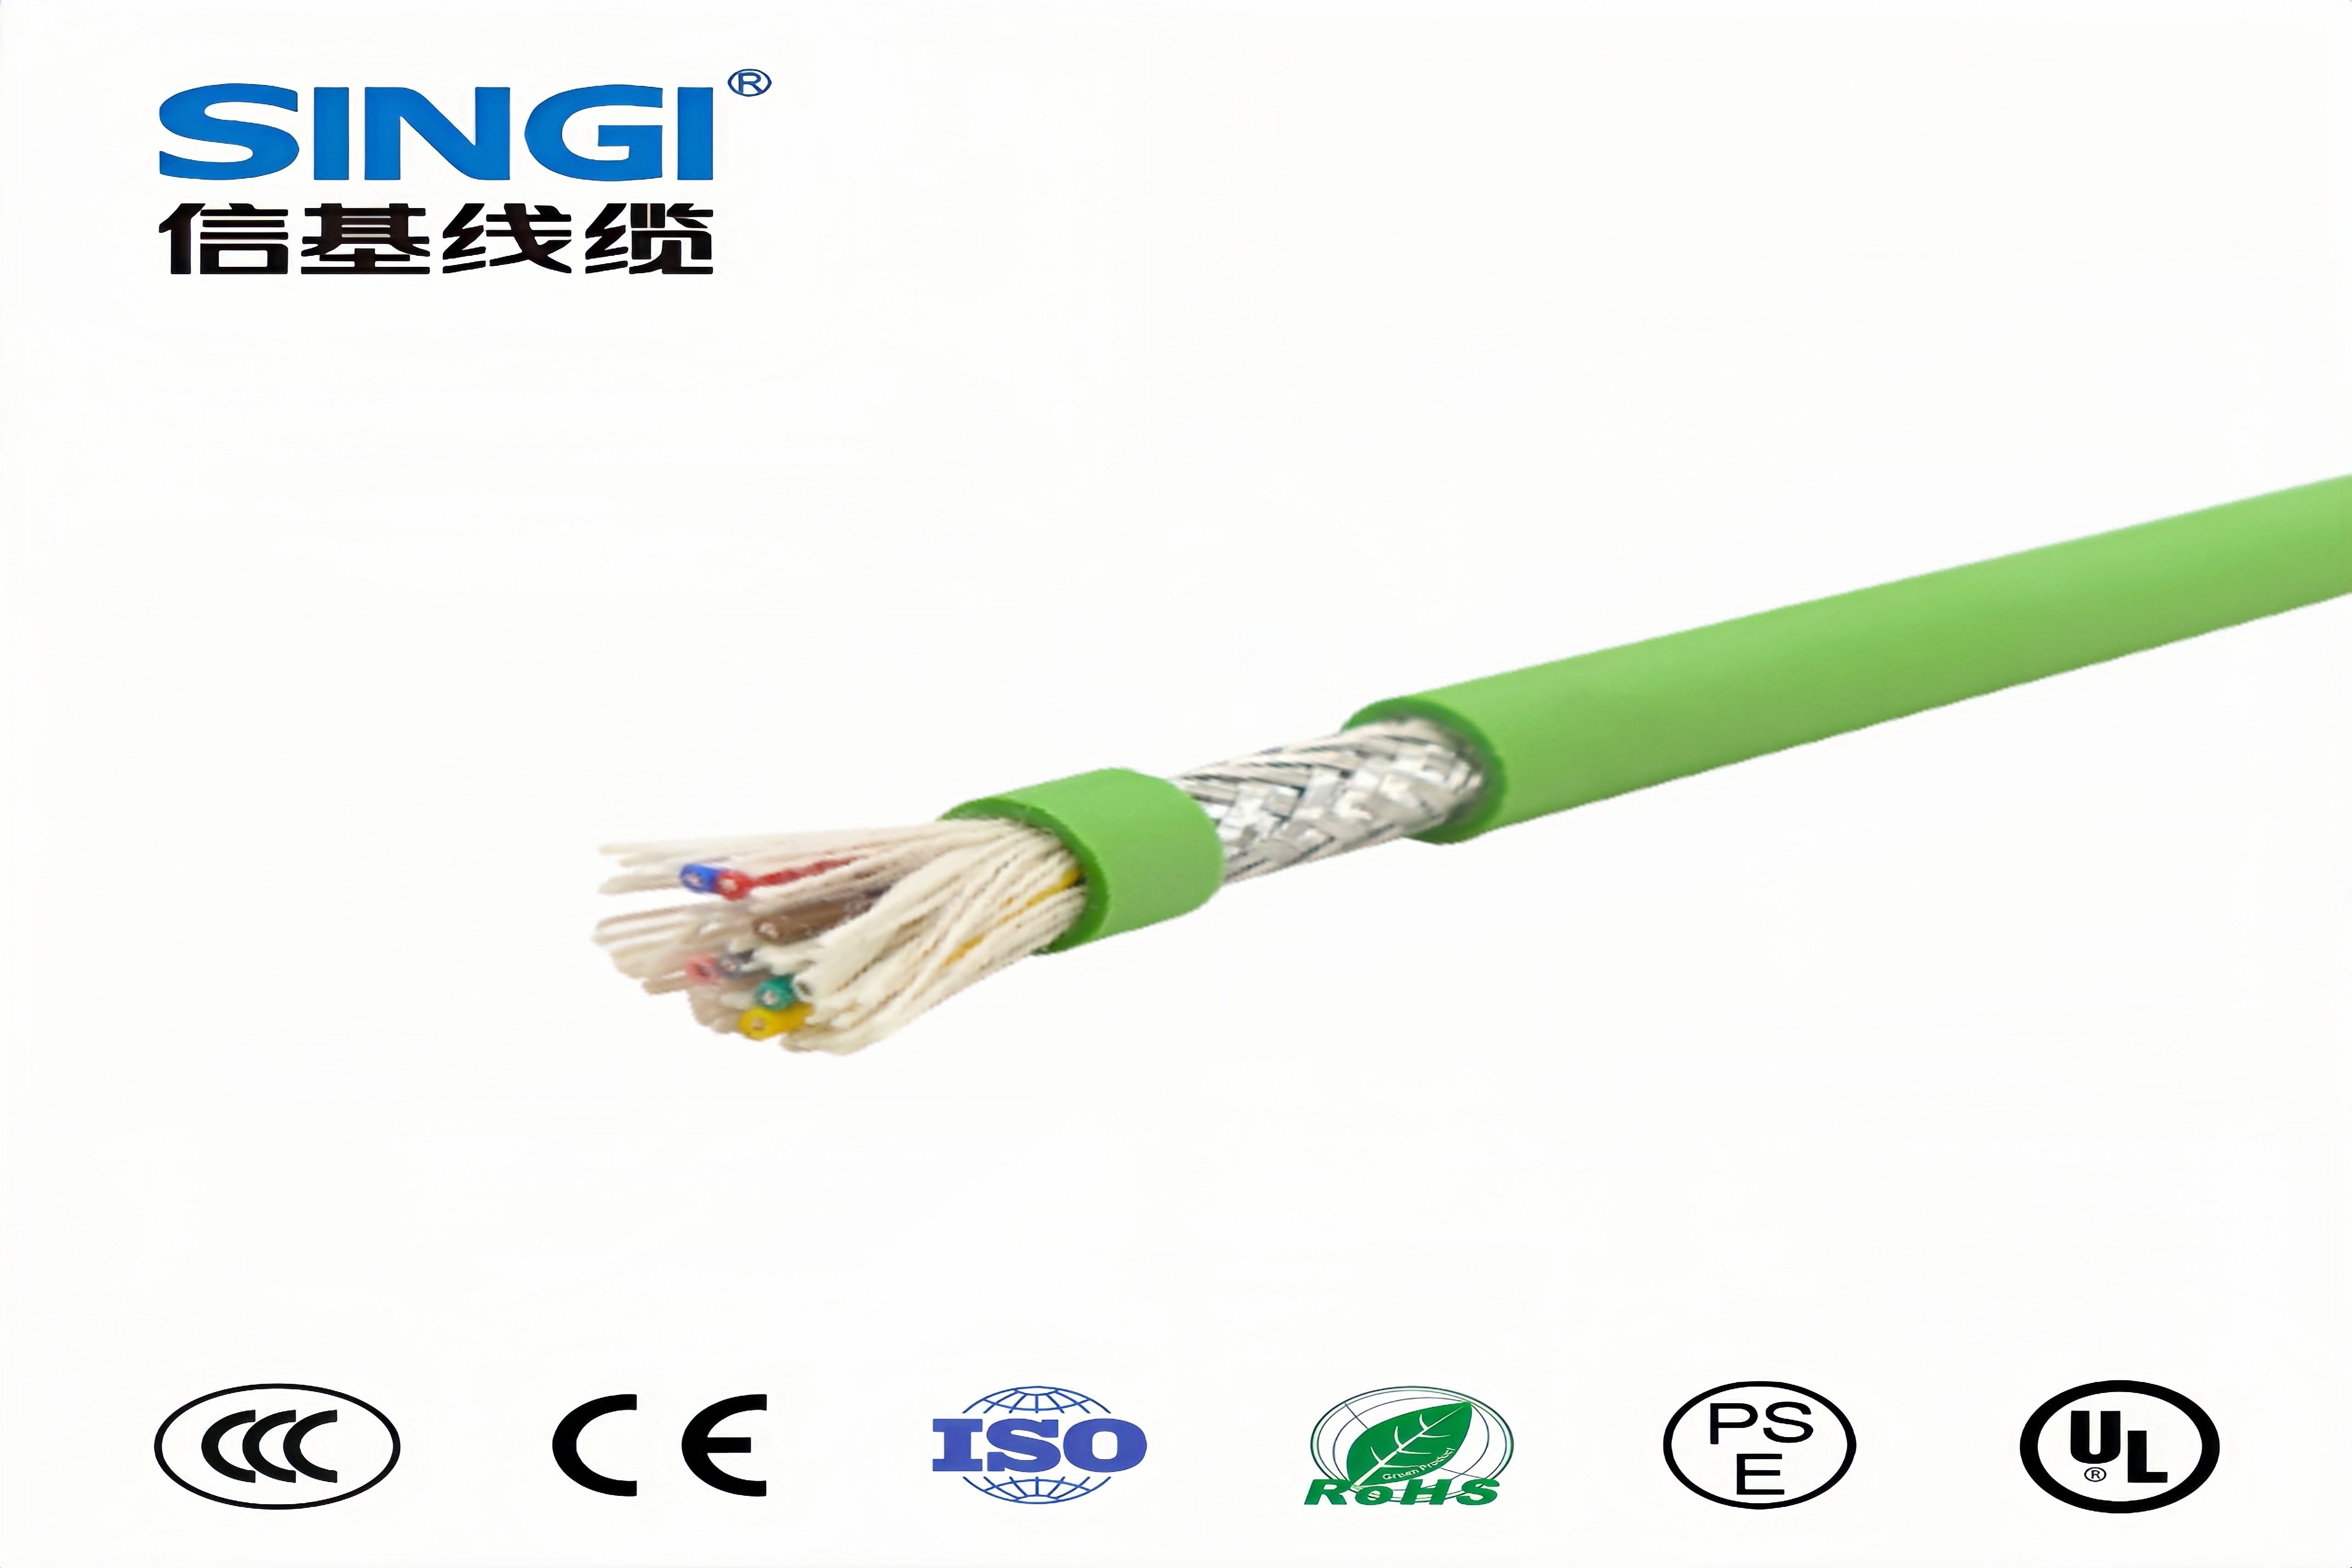
TLD11Y 是机器人本体关节专用一体化混合电缆,一句话定位:单根线缆内部集成伺服动力芯、控制芯、编码器差分信号对,搭配分层隔离 + 高密度编织总屏蔽,专门解决六轴机器人内部 “动力 PWM 噪声串扰编码器弱信号" 这个最头疼的伺服干扰问题,主打持续 ±360°/m 扭转工况,和普通拖链伺服电缆是两类产品。
T:Robot 机器人专用
L:耐反复扭转(关节旋转)
D:Dual / 混合一体(动力 + 控制 + 反馈信号共缆)
11Y:PUR 聚氨酯外护套、屏蔽型柔性复合电缆
区分重点:它是机器人本体内置扭转线缆,不是长行程直线拖链电缆;拖链持续拉伸摩擦场景不推荐 TLD11Y。
由内向外依次:超细绞合导体→TPE 绝缘→分组成缆 + 隔离填充→信号对独立双绞→总屏蔽→PUR 外护套
导体:6 类超细裸铜(VDE 0295 / IEC60228 Class6)多股极细铜丝绞合,保证百万次关节扭转不断芯、导体电阻稳定;避免反复扭转断线、接触电阻突变带来的间歇性干扰报警。
芯线分组,内部物理隔离(混合电缆最关键)内部分成两大组,成缆时错位排布、填充隔离:
动力组:UVW+PE,600/1000V,PWM 大电流,是主要干扰源
信号组:编码器差分双绞对(A/B/Z,5V 差分弱信号)+24V 控制 I/O 芯,300V 弱信号,是被干扰对象
✅ 信号对严格双绞、节距错开:共模噪声在差分对上相互抵消,这是第一道抗干扰防线,先抑制组内串扰
屏蔽:高密度镀锡铜编织总屏蔽(覆盖率≥85%)也就是型号所说的混合屏蔽体系:
高配版本会在信号对额外增加铝箔分屏蔽(分对屏蔽 + 外层编织总屏蔽,双层混合屏蔽,高低频兼顾),干扰强(焊接机器人、高频伺服)场景选用
铜编织优势:低频磁场屏蔽好、柔性强、扭转不易开裂、360° 端接方便,适合机器人持续旋转;
对比铝箔:纯铝箔高频好但极易在扭转时断裂、屏蔽失效,不适合关节;
护套:黑色 PUR(RAL9005)耐矿物油、切削液、弱酸弱碱、耐磨阻燃(IEC60332-1-2),机器人车间油污工况,护套破损会连带屏蔽层受损、干扰复发
4G1.5 + 2×2×0.5:4 根动力 1.5mm² + 2 组双绞编码器信号对 0.5mm²,是六轴机器人常用规格,可按需定制芯数线径
伺服系统干扰根源:驱动器 IGBT 高速 PWM 斩波,dv/dt 高,产生高频电场辐射、低频磁场耦合、共模噪声;传统方案痛点:动力线、编码器线分开穿管线包,关节一多布线杂乱;如果强行共缆用普通电缆,动力噪声直接耦合进毫伏级差分编码器信号 → 跑位漂移、丢脉冲、编码器报警、低速抖动、原点丢失。
TLD11Y 三层抑制逻辑:
内部分组隔离 + 差分对绞:抑制【内部串扰】动力大电流区域和信号区域物理隔开;差分双绞把耦合进来的噪声变成共模信号,后端差分接收芯片直接抵消;
铜编织总屏蔽:阻挡【外部辐射干扰 + 内部向外辐射】把动力 PWM 噪声封闭在电缆内部,同时阻挡焊机、变频器、其他电机的外部电磁噪声侵入编码器回路;编织层作为噪声泄放通道;
360° 完整屏蔽端接(配套工艺,电缆能力能否发挥的关键)⚠️ 电缆再好,“辫子式引出接地" 是最大 EMC 翻车点!TLD11Y 要求:屏蔽层整圈 360° 压接在金属连接器外壳,不能剥出一根屏蔽丝当接地线(pigtail 长尾会抬高高频阻抗,屏蔽直接失效)
动力芯额定电压:600/1000V,耐压 4000V
控制芯:300/500V;信号对:300V
扭转能力:±360°/m(机器人关节核心指标)
弯曲半径:固定 5×OD;动态移动 10×OD
温度:固定 - 50~80℃,移动 - 40~80℃
合规:RoHS、阻燃 IEC60332-1-2
伺服编码器差分信号:屏蔽双端接地(驱动器端 + 电机 / 机器人本体金属壳体),高频 PWM 场景优先双端,屏蔽等电位;
必须保证机器人本体、驱动器机柜、电机外壳可靠等电位接地,杜绝地环路;地电位差会在屏蔽层上产生工频环流,反而引入低频干扰;
屏蔽层不接信号 0V,只接外壳保护地,禁止屏蔽和信号线短接;
管线包内,TLD11Y 尽量不要和焊接线缆、高频变频器线缆紧贴并行。
✅ 适合:六轴、多关节机械手本体内部走线、伺服电机随关节扭转、搬运 / 喷涂 / 打磨机器人
❌ 不适合:长行程往复拖链、直线模组高速来回摩擦(选专用拖链伺服电缆)
❌ 误区 1:屏蔽覆盖率越高越好。编织太密变硬,扭转几次编织断裂,屏蔽报废;85% 左右是柔性扭转场景的平衡点
❌ 误区 2:买回来干扰就一定消失。混合电缆是EMC 硬件基础,如果接地、连接器端接、机柜接地混乱,照样会出现伺服干扰
| 线缆类型 | 屏蔽结构 | 运动工况 | 抗干扰特点 |
|---|---|---|---|
| TLD11Y | 铜编织总屏蔽(高配加分对铝箔) | ±360°/m 关节扭转 | 动力信号一体,解决机器人本体共缆串扰 |
| 普通拖链伺服电缆 | 铝箔 + 编织双层 | 直线往复弯折 | 高频屏蔽更强,不耐持续扭转 |
| 分开独立动力线 + 编码器线 | 各自屏蔽 | 走线空间充足 | 干扰隔离最好,但管线臃肿、关节拉扯风险高 |
接头屏蔽没有 360 环接,辫子引出;
屏蔽单端接地,但线缆较长、高频干扰强;
机器人本体和控制柜接地不共地,地环路电流;
管线包内混入焊机电缆、大功率变频器线缆;
长期扭转,护套破损、编织屏蔽断裂。
 我的位置: